ESP32를 이용한 거미로봇 진행 설계
지난번 각종 부품은 모두 구매하였었고 SG90 서보모터를 처음 4개만 연결해서 돌려보는 테스도 진행하였었다.
즉, ESP32는 처음 써보기에 제대로 동작하는지를 보기 위함이었다.
ESP32의 핀 맵을 보면서 빵판에 꽂고 가능한 핀으로 체크해 가면서 진행하였다. ESP32의 핀맵을 살펴보면 다음과 같다.
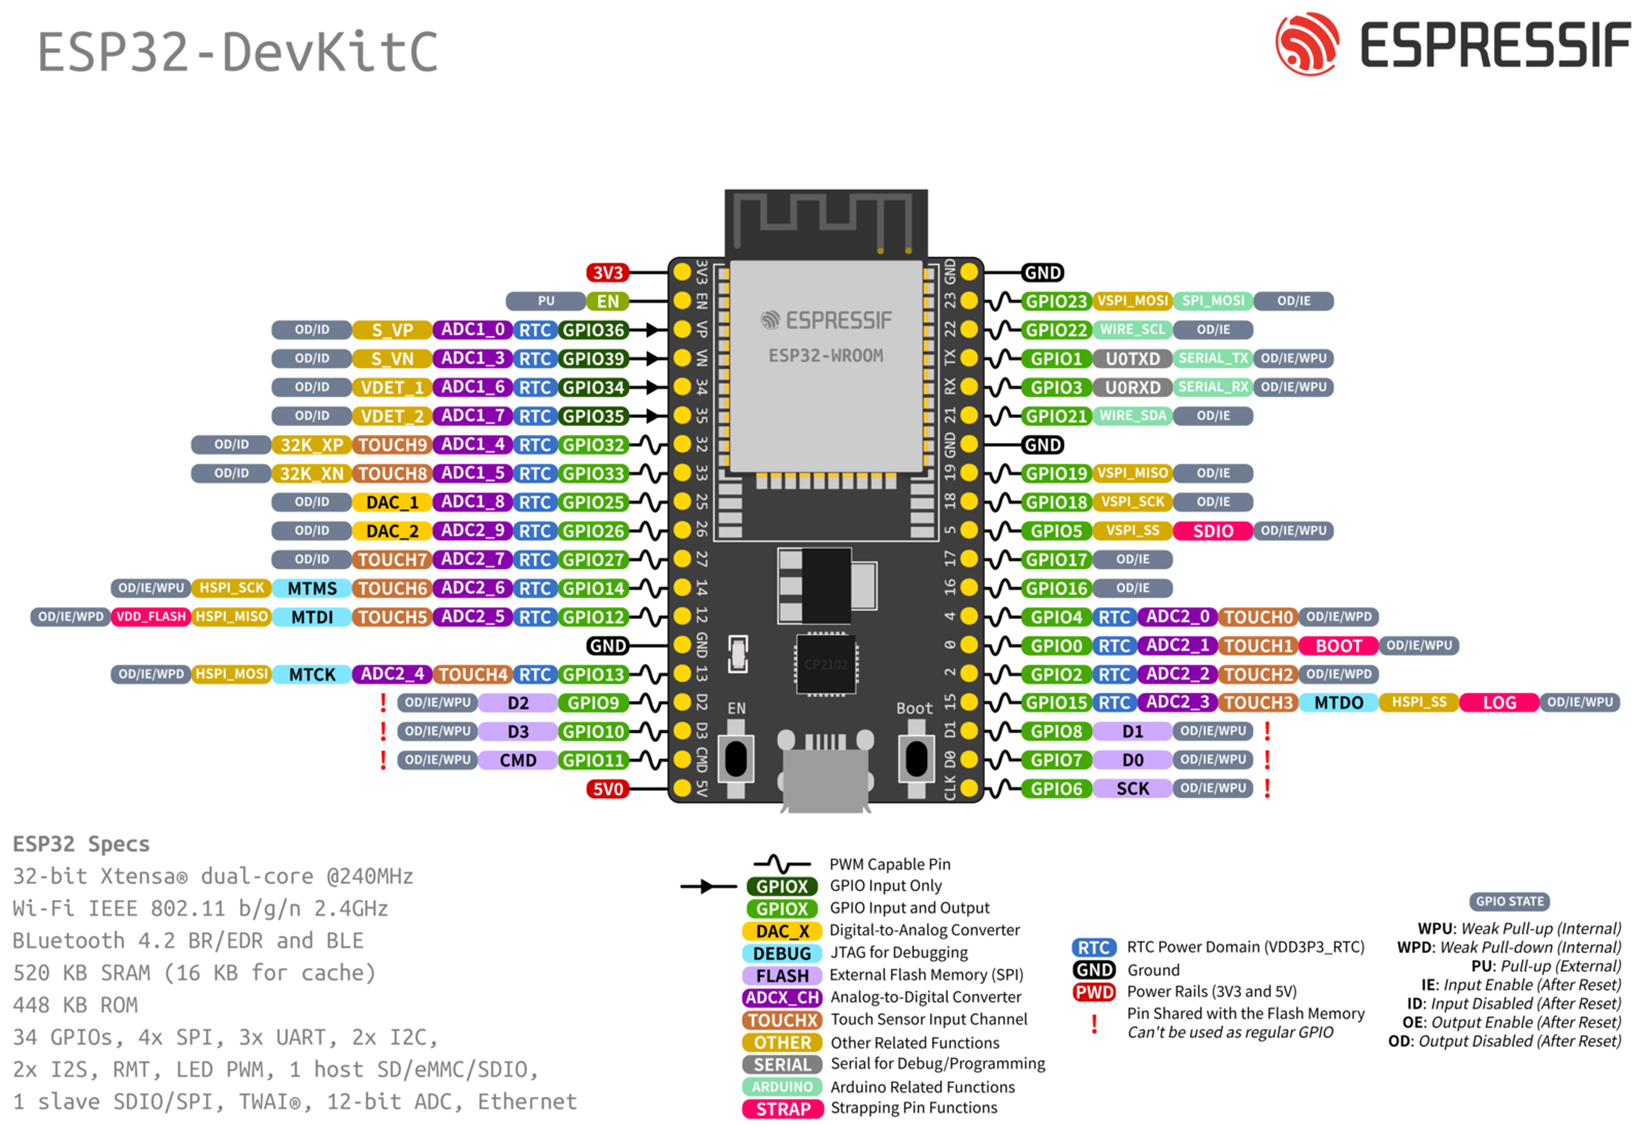
핀의 역할을 좀 더 구분하면 다음과 같다.
문제는 빵판인데... 400홀 빵판으로는 한쪽 폭을 포기해야 된다. 따라서 한쪽 핀들에서 8개를 장착해야 한다.
따라서 5V의 VIN도 써야 하고 8개 PWM도 되어야 하니 좌측을 쓸 수밖에 없다. 가능한 수량 8개의 PWM을 딱 맞춰 쓸 수 있다.
참고로 우측은 전원공급 핀이 없다. 차후에 우측은 그냥 아날로그 용이나 초음파 센서 등 센서류 및 추가 PWM 사용 시 적용하면 될 것 같다.
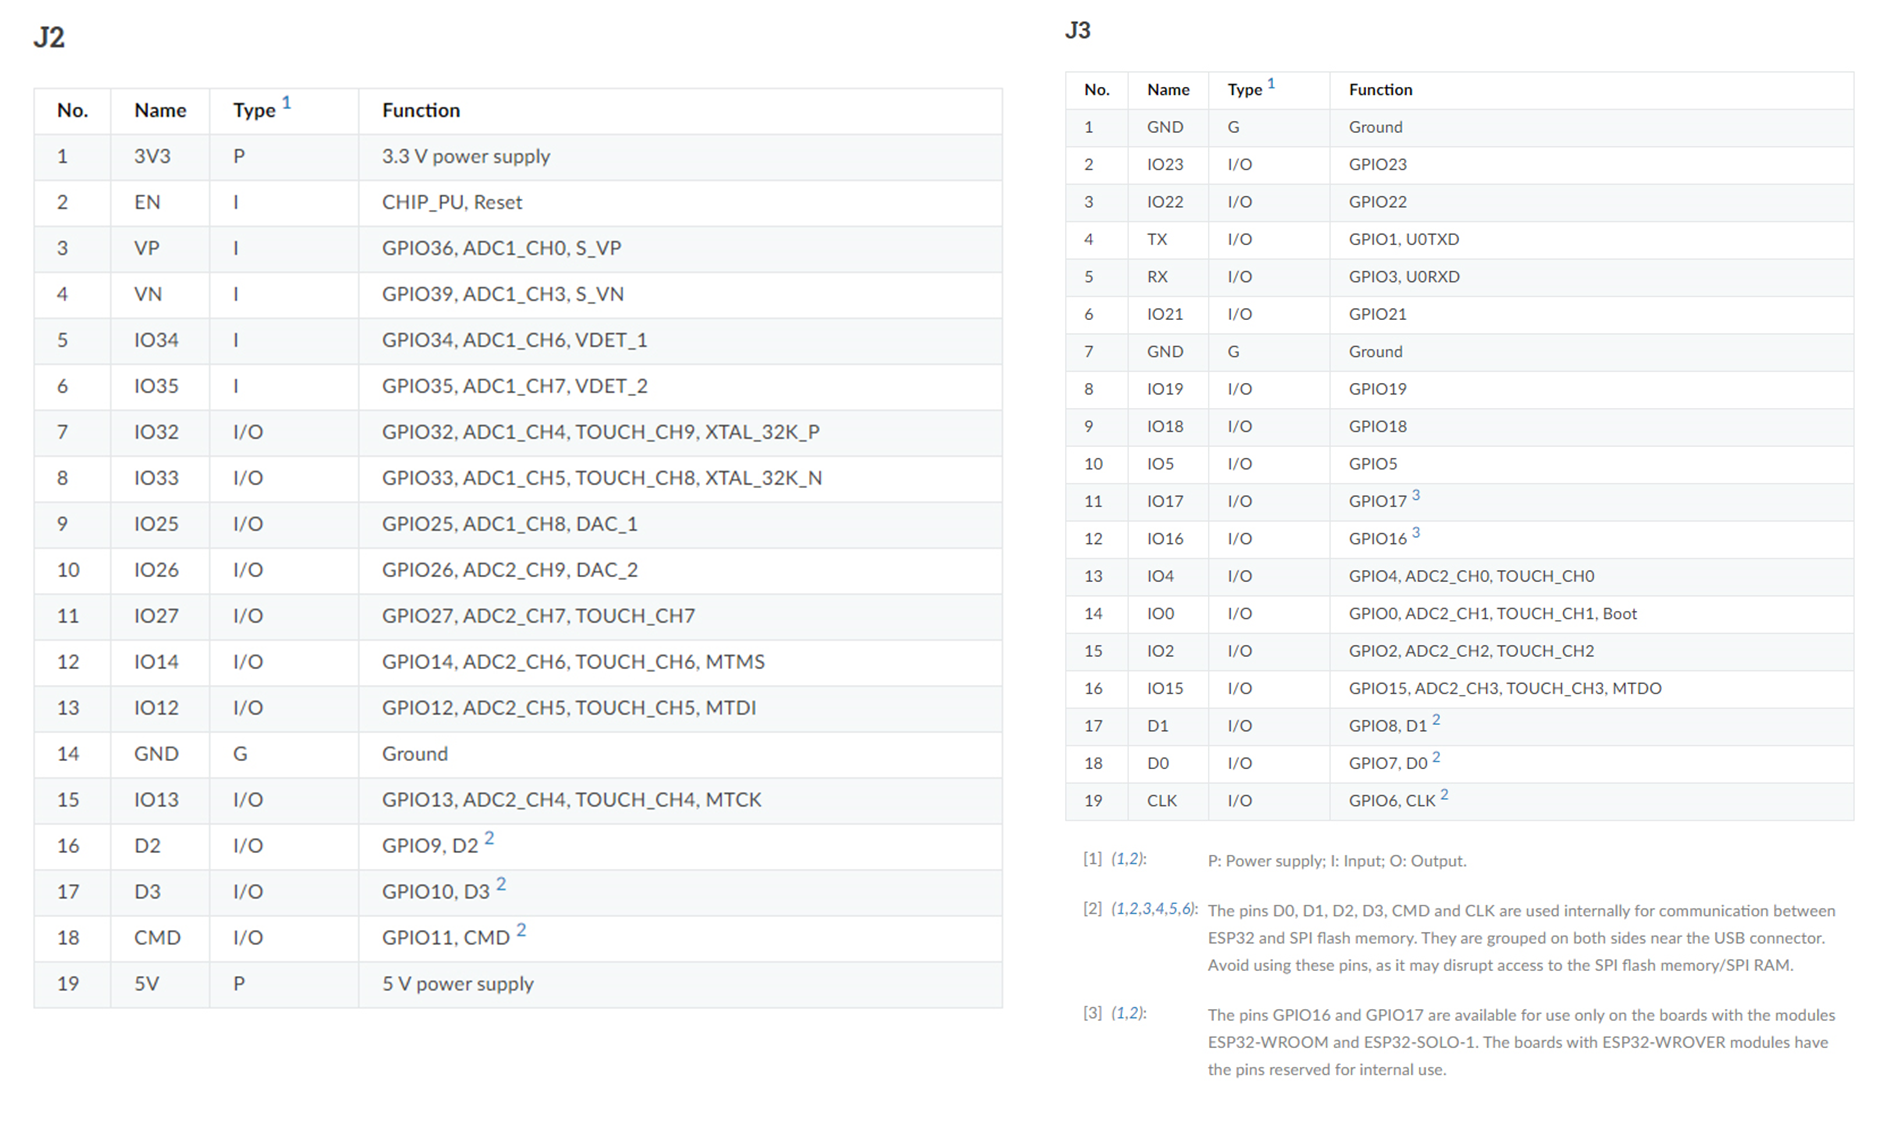
이전 아두이노 미니를 사용할 때 HS311 서보모터 3개에 MG995 서보모터 14개와 블루투스 모듈도 쓰고 DC모터드라이브도 쓰고, 초음파센서, IR센서 등을 사용해도 핀은 충분했었다. 하지만 배선이 좀 복잡했다. 그나마 크기가 커서 다행이었다.
지금 진행 중인 것은 좀 더 간략하게 가능할 것 같다. 서보모터와 초음파센서 정도면 될 것 같다.
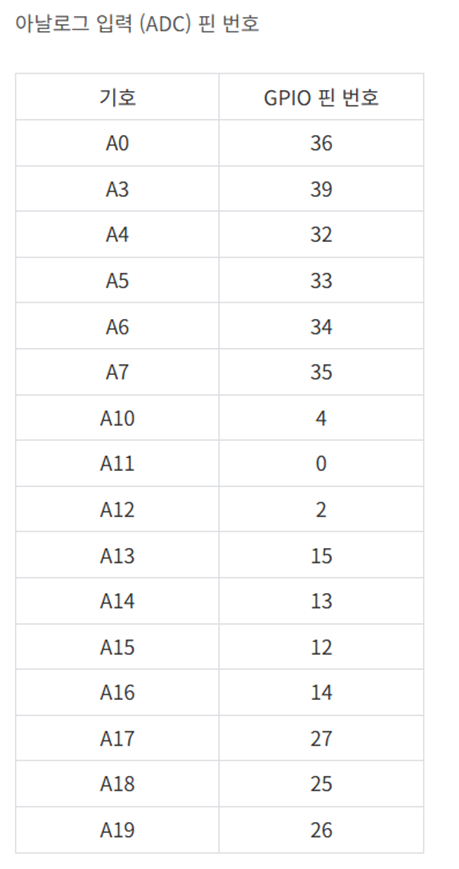
앞으로 아날로그 입력도 필요할 텐데 다음과 같은 GPIO에서 참고할 수 있다.
동작 테스트를 진행하면서 3D 모델링도 완성하여 출력하였다.
역시나 4개를 기본으로 장착하여 테스트를 진행하였으며 적정한 각도를 추출하여 가동 범위를 설정하였다.
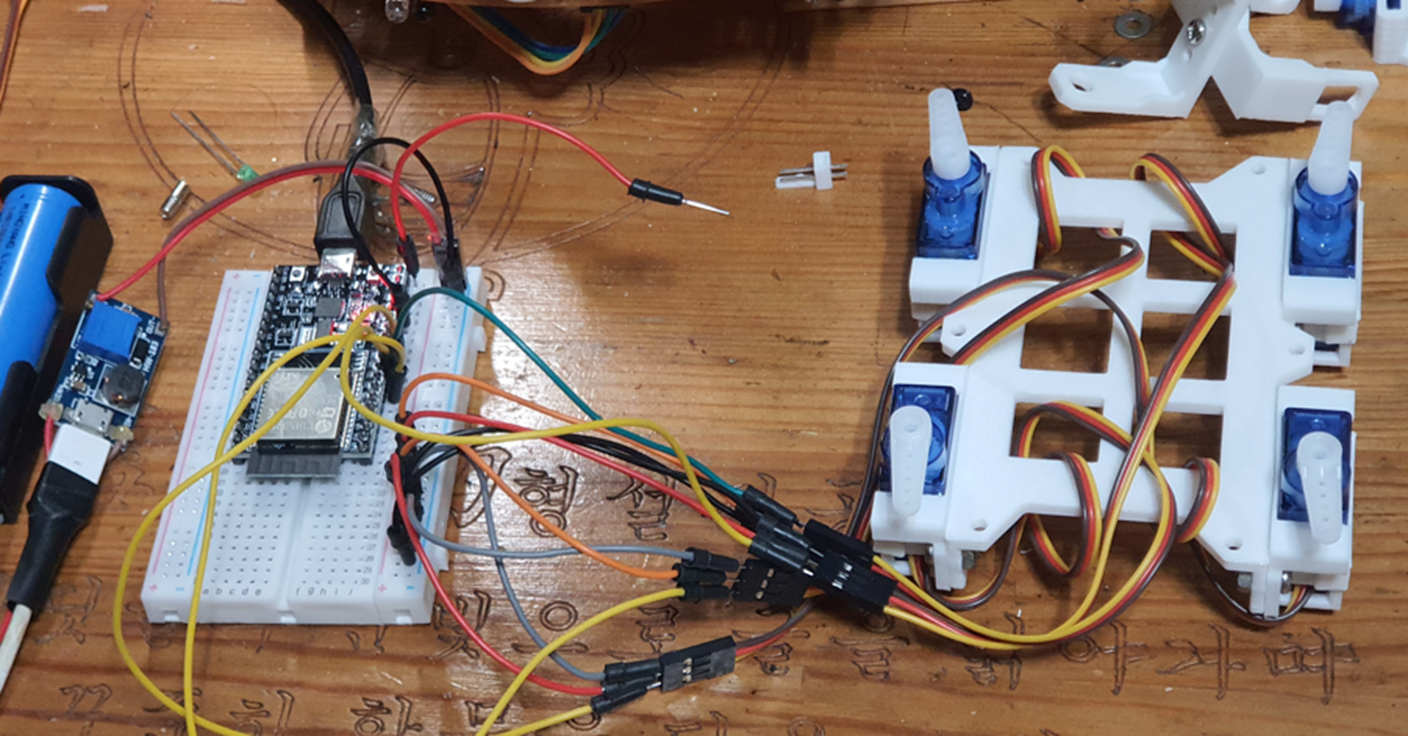
테스트를 진행한 후 이제 8개를 직접적으로 연결해야 돼서 전반적인 회로 설계를 다음과 같이 진행하였다.
우선은 USB로 전원을 공급받을 것이다. 작동 전압은 6V로 USB의 전력을 승압해서 쓸 예정이다. 아울러 최종적으로는 18650 배터리를 통해 작동될 텐데 이 배터리는 단일로 3.7V를 출력한다. 따라서 이 배터리 또한 승압하여 6V로 쓸 것이다.
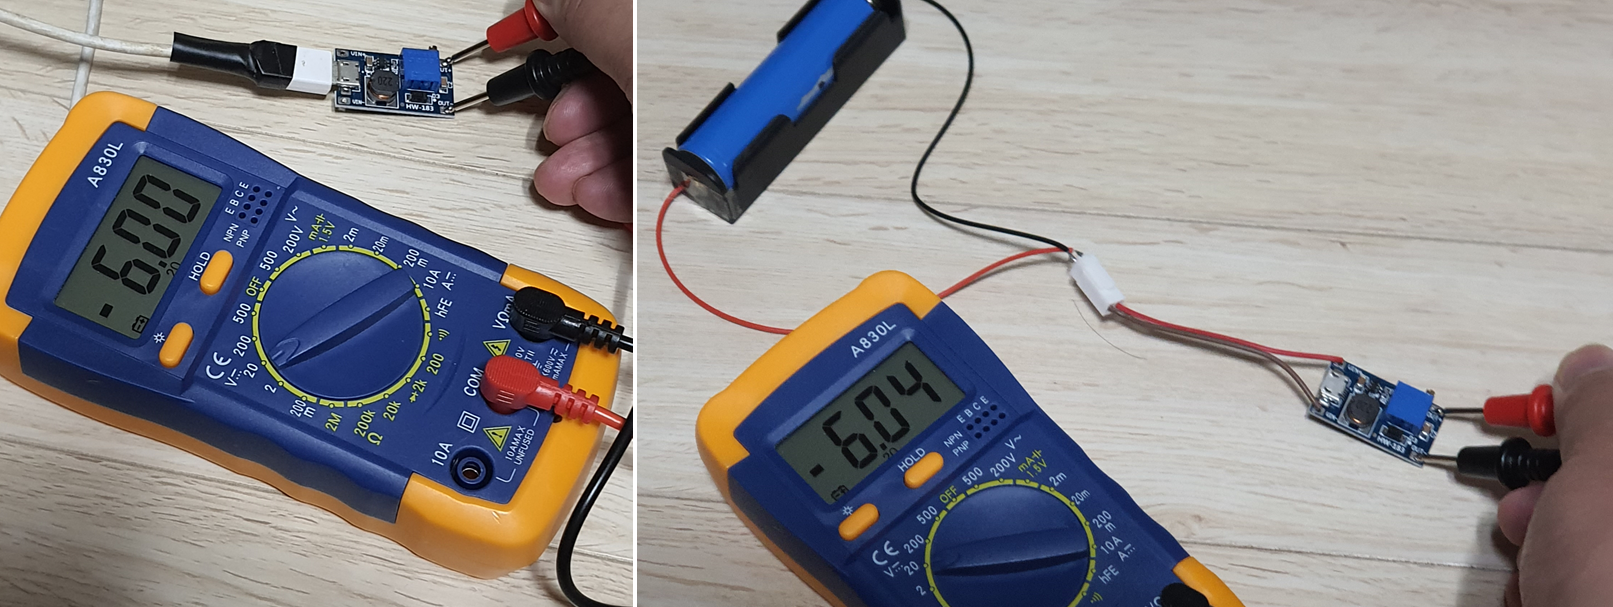
배터리가 만충되면 출력 전압은 4.5 ~ 4.8V로 측정되었으며 배터리를 사용하게 되면 전압이 낮아지는 것 같다.
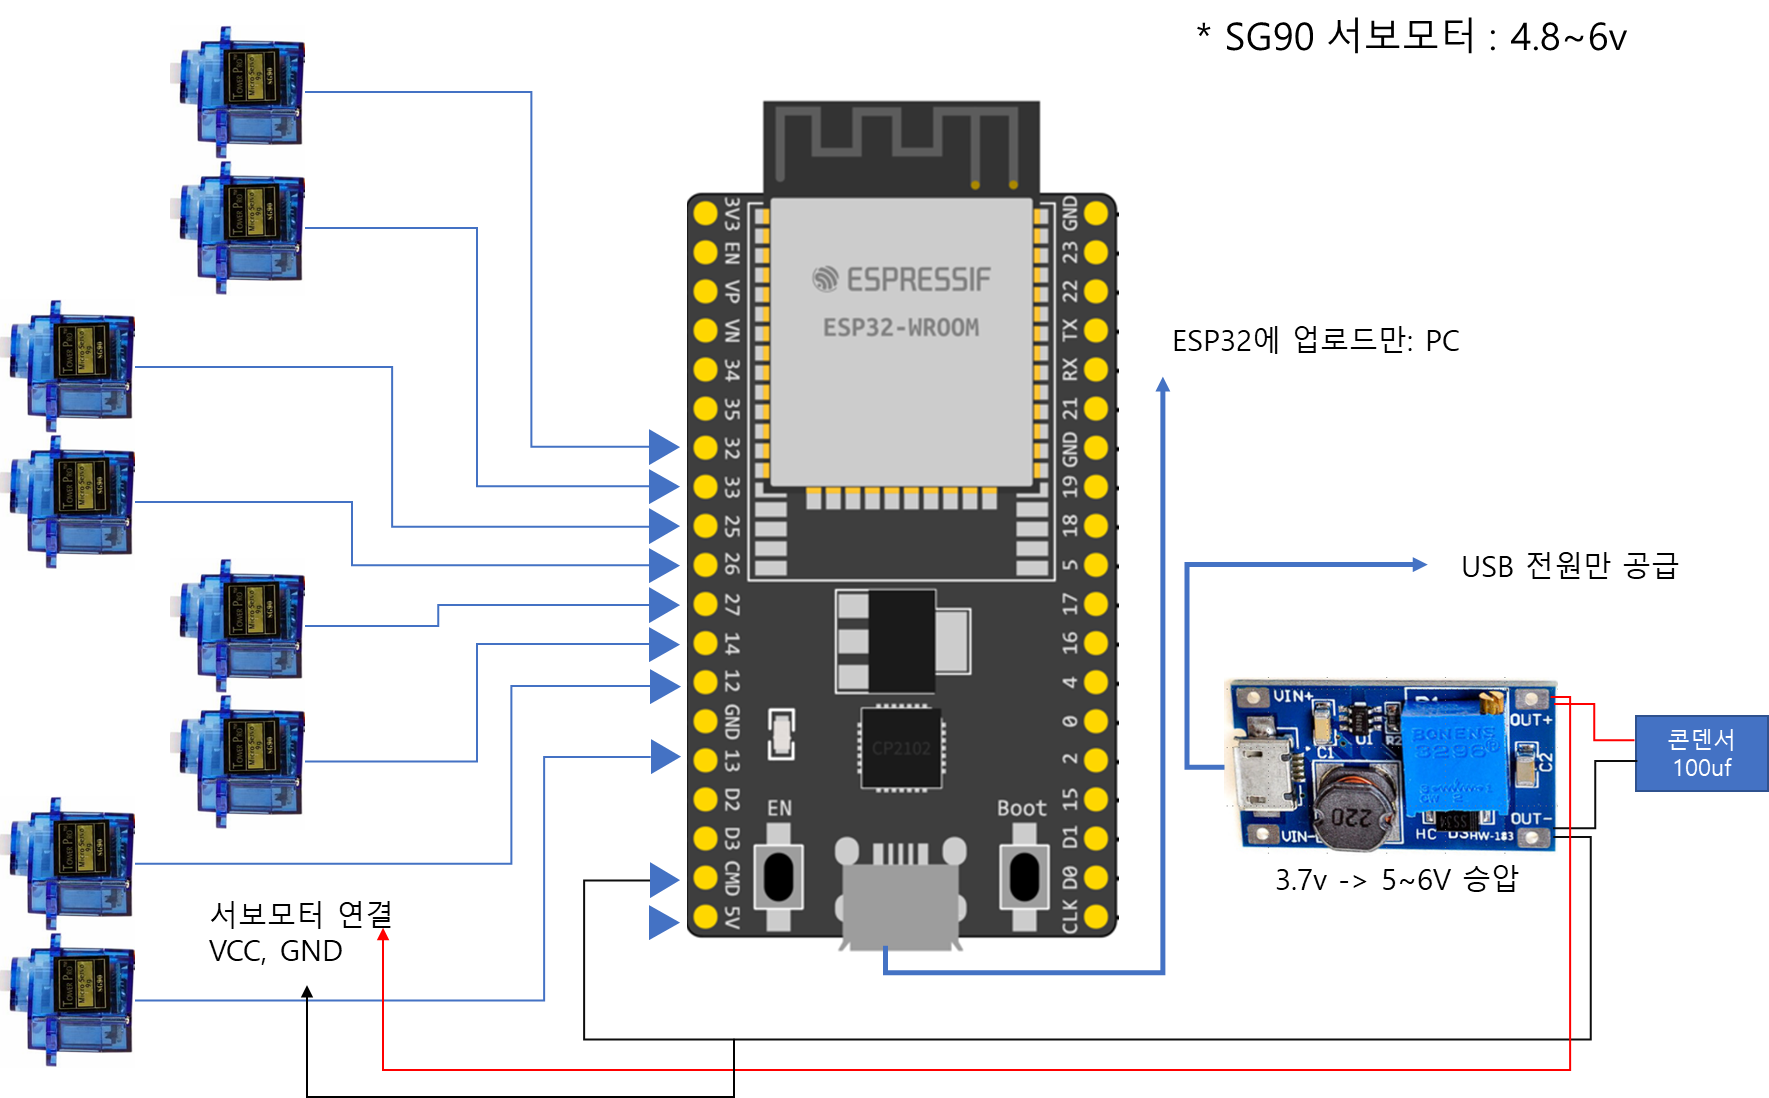
설계에서 보듯 좌측은 PWM으로 딱 8개만 사용이 가능하다.
일단 이렇게 하면 SG90 서보모터의 전원공급은 별도 USB전원을 6V로 승압모듈을 사용하고 ESP32 보드에는 PC와 연결된 USB로 구동하며 데이터 업로드가 된다. 구매한 서보모터도 최대 6V까지는 된다고 되어 있었다.
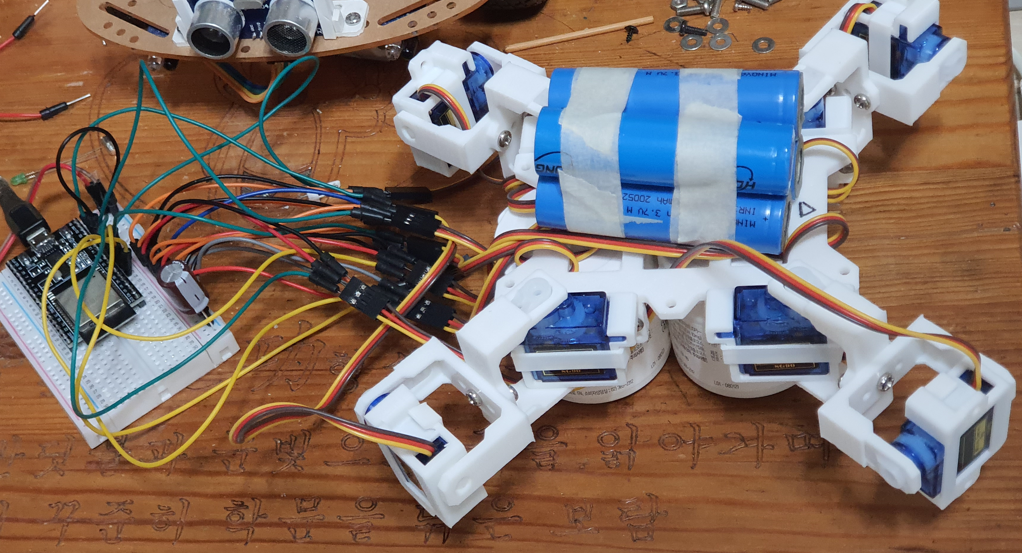
여기에 전압을 안정적으로 공급하기 위해 콘덴서 1000uf 짜리를 전원부에 연결해 두었다. 추후 배터리로 동작한다면 전압의 차이가 발생할 수 있다고 관련 검색에서 확인이 되어 콘덴서도 달아 두었다. 떨림도 없다나 뭐라나.
아무튼 승압회로에서는 USB전원공급이나 배터리 공급 시에도 6V가 나오게끔 조절하였다.
이제 모두 연결된 상태에서 각각의 동작 코드를 만들어 테스트하였다.
동작의 기본은 다음과 같다. (추후 추가될 예정이다.)
1. 전원인가 시 최초 각
2. 기본 동작 대기상태
3. 전진, 후진, 좌회전, 우회전
사실 거미형태의 4족 보행이면 좌이동, 우이동도 가능할 것 같긴 하다. 이건 나중에 상황 봐서 추가를...
동작 코드 개발은 생각보다 단순하다.
다리 하나당 2개의 관절이라 2번째 관절 들고 이동을 각각 타이밍에 맞춰 반복하면 되는 것이다. 다만 적절한 각도 추출에 테스트 시간이 소요된다.
모든 테스트를 마치고 추가적인 것들을 3D 프린트하였다. 보드 베이스의 하단에는 배터리를 붙이지만 하나의 보드로는 뭔가 부족해 보여 2단으로 구성하고자 하여 이를 받치는 서포트도 출력하였다. 추후 2단을 고려해서 기본 보드에 홀을 추가해 놨던 것이다.
다음에 추가되면 다시 진행 포스팅 예정...
아무래도 다리가 멋이 없고 뭔가 부족해 보인다.
아울러 빵판에 직접적으로 연결하려면 맞물리는 핀이 있어야 되는데 없어서 연장선을 사용하는 바람에 선들이 너무 많아져 버렸다. 이대로는 실질적인 테스트가 되질 않는다. 내려놓고 해 봐도 미끄러지고 해서..;;;
별도의 보드 필요성이 느껴진다. 거기다 승압모듈 및 충전모듈, 스위치도 붙여야 한다.
'프로젝트 > 로봇제작' 카테고리의 다른 글
| ESP32를 이용한 거미로봇 진행 일단 마무리 (0) | 2026.09.27 |
|---|---|
| ESP32를 이용한 거미로봇 진행 중 배터리 문제 (0) | 2026.09.18 |
| ESP32를 이용한 거미로봇 진행 (0) | 2026.08.30 |
| 로봇 팔 부품 업그레이드 (1) | 2025.08.04 |
| Yolov2, v3-tiny 훈련 다시... (2) | 2024.08.31 |