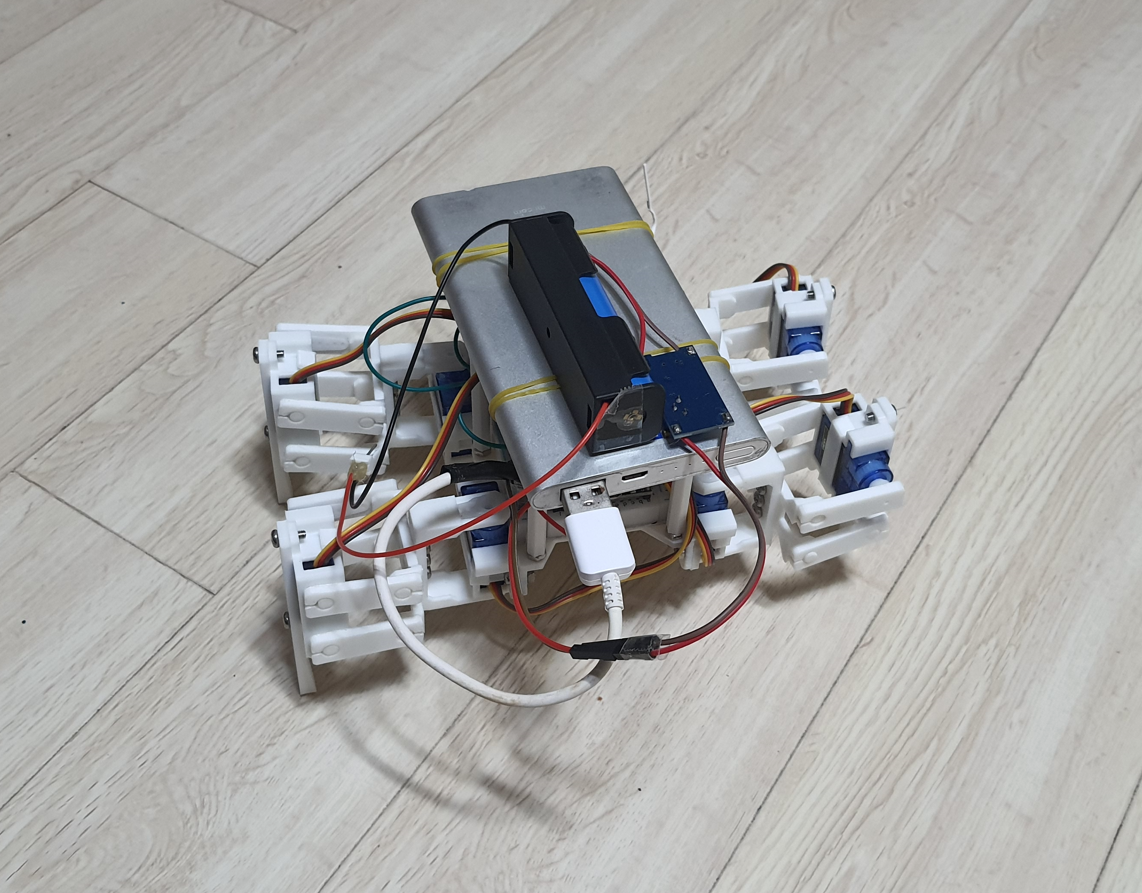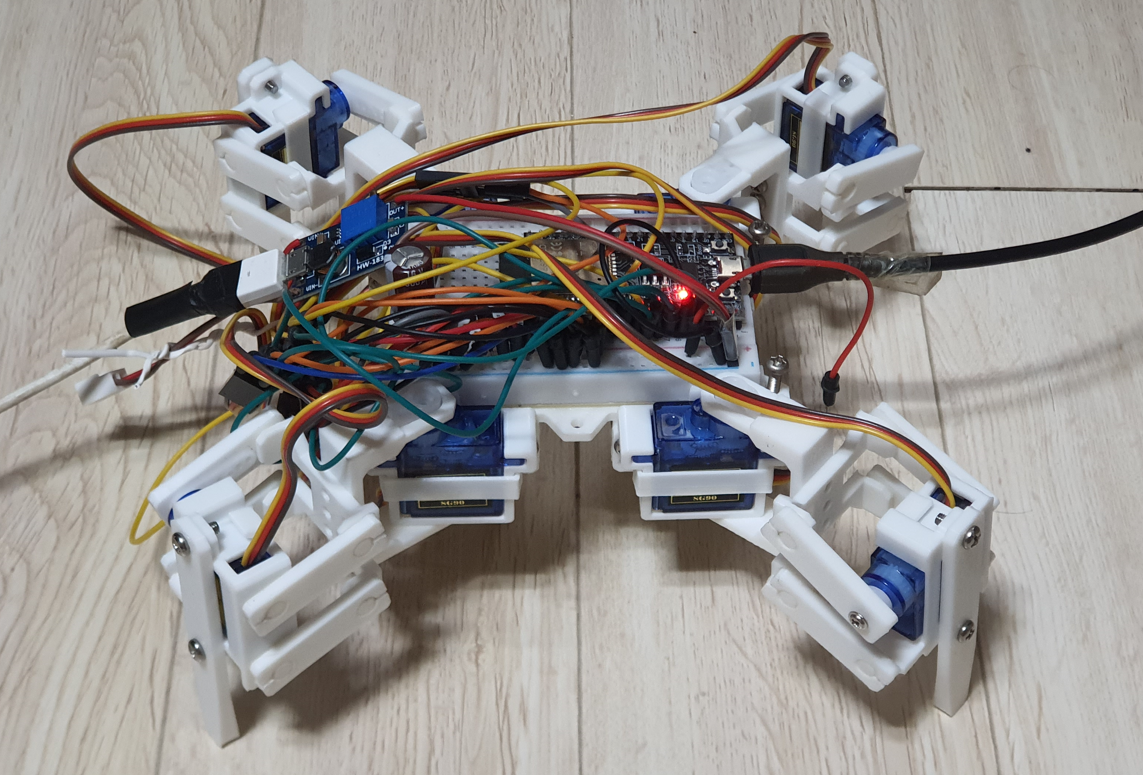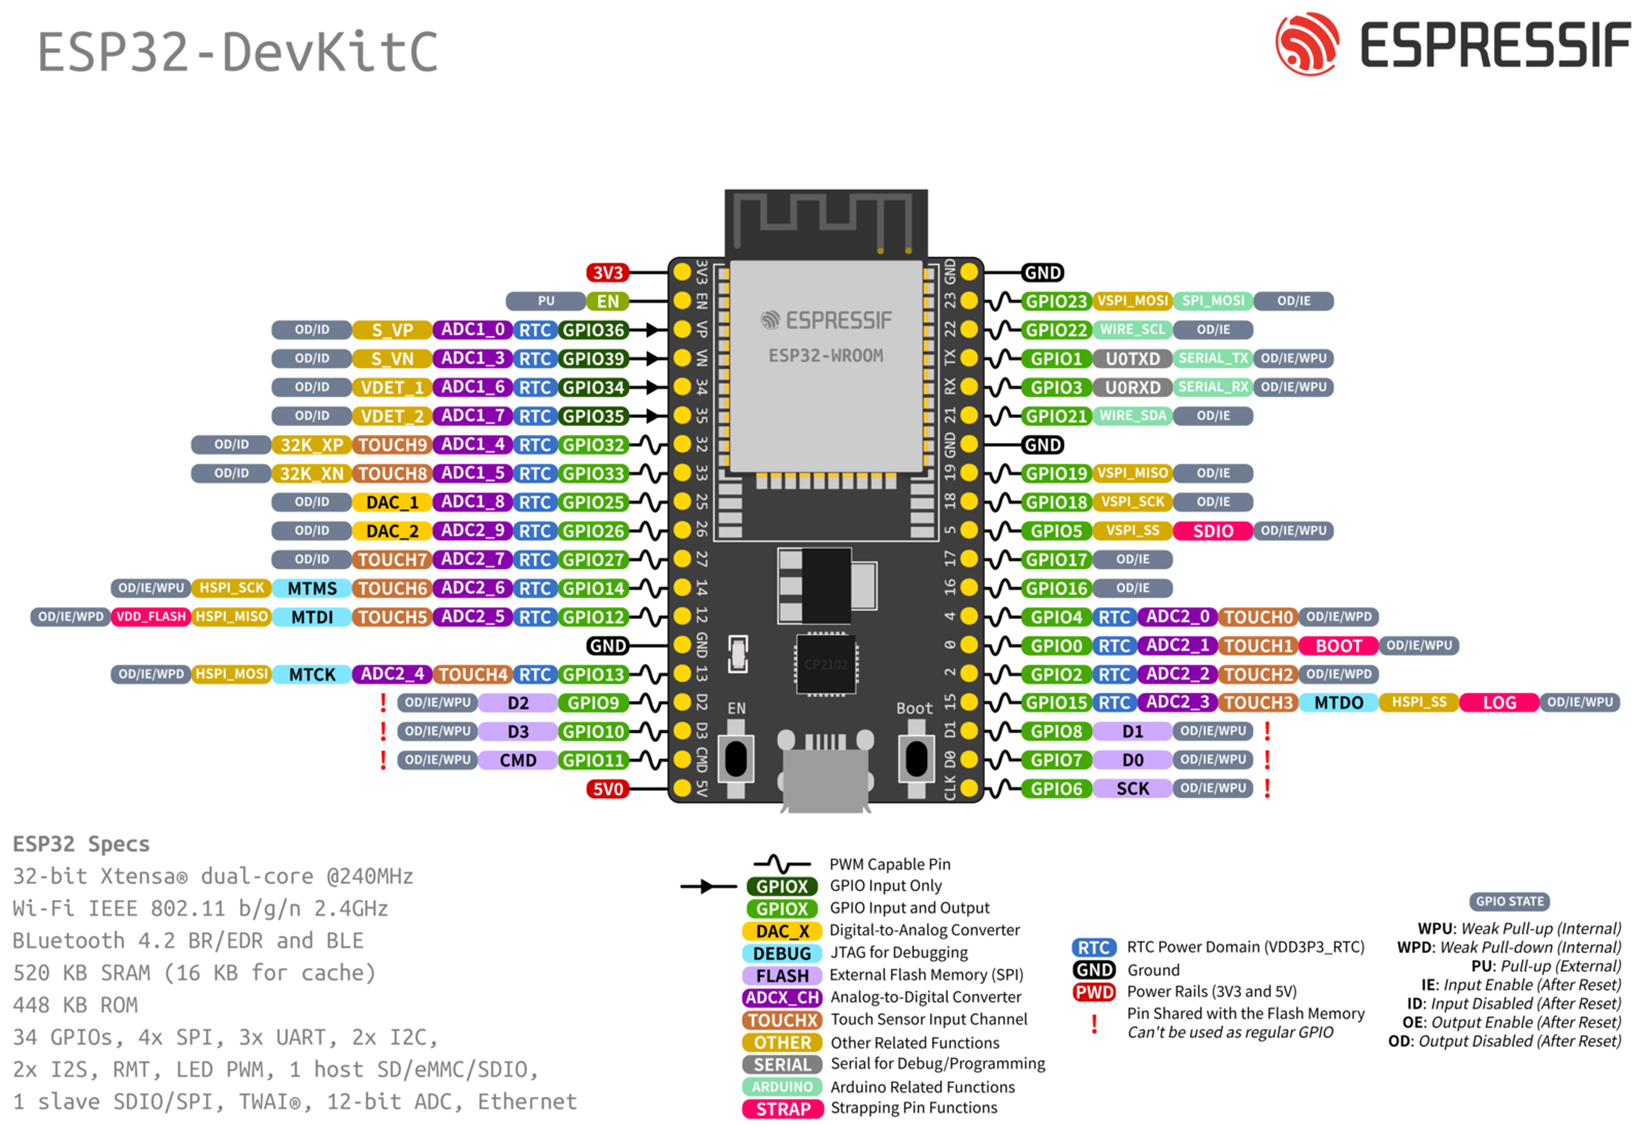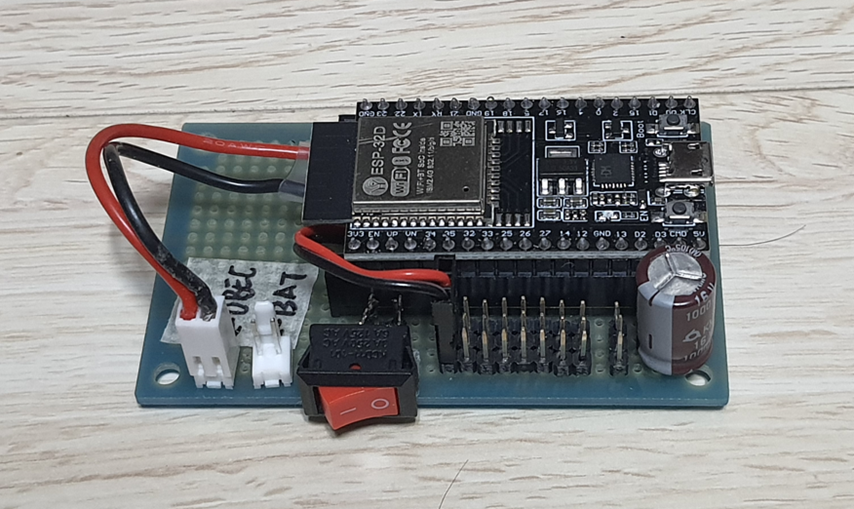

ESP32를 이용한 거미로봇 진행 최종4족 보행 거미로봇의 필요한 부품을 확보하게 되어서 적용하고 일단 마무리한다.아마도 추가적인 사항은 동작 코드를 배터리 신경 안 쓰고 처음 짰던 원래의 것으로 옵션을 통해 제어하는 작업을 시간이 되면 진행할 예정이다. 물론 추후에 업그레이드 형태로 초음파센서를 달 수도 있으나 현재로서는 여기서 마무리.. 그러면 필요했던 부품은 어떤 것이며 어떻게 적용했는지는 다음과 같다.가장 단순하게 배터리를 승압해서 테스트하는 도중에 SG90 서보모터의 동시 사용에 따른 순간 전류가 부족하여 리셋되는 현상이 나타나서 여러 방법을 찾다가 배터리를 직렬로 연결하여 스텝다운하면 된다는 것을 알고 이 방식으로 결정하였다. 아울러 로봇팔 조작시 사용했던 방법으로 보조배터리를 이용하는 것도 ..